Алгоритм побега: ученые раскрыли секрет, как осьминоги протискиваются в крошечные щели
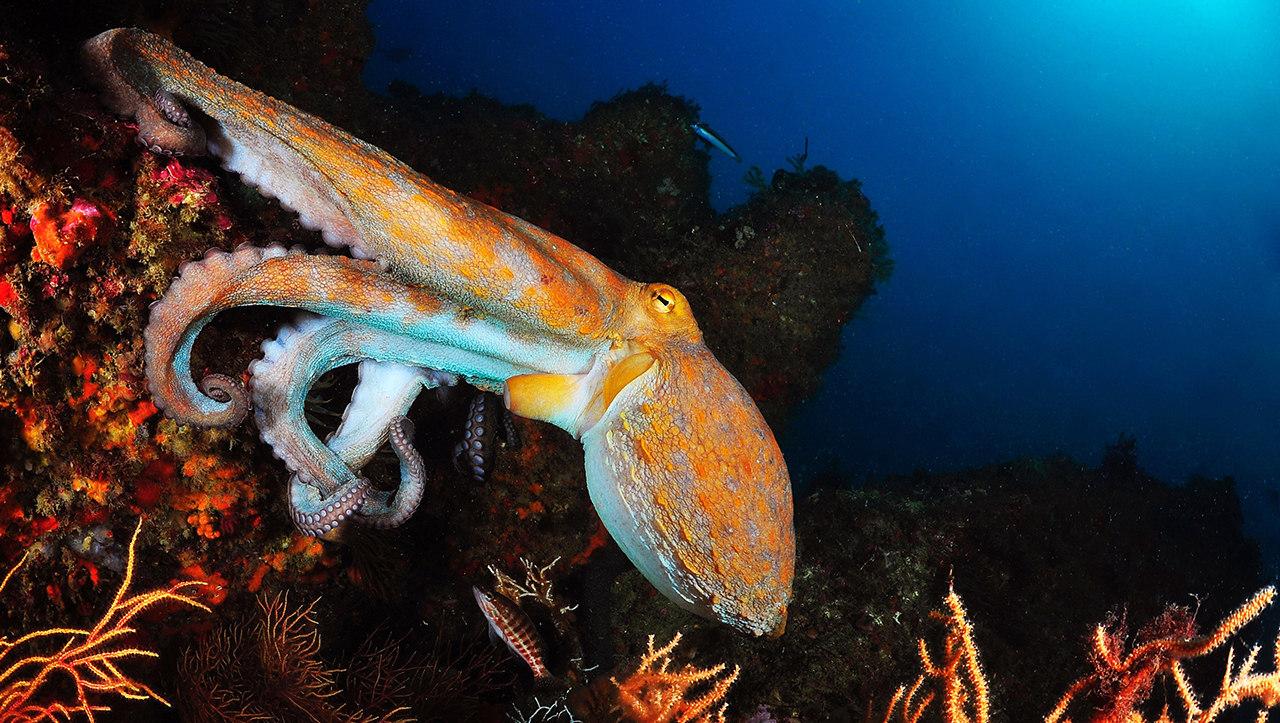
Международная группа исследователей выяснила, что осьминоги преодолевают узкие препятствия не как придется, а по строгому плану. В зависимости от размера отверстия головоногие моллюски переключаются между двумя стратегиями. Это открытие поможет инженерам создать мягких роботов-спасателей нового поколения. Результаты исследования опубликованы в Journal of Experimental Biology.
Осьминоги давно восхищают как биологов, так и робототехников. У этих животных нет жесткого скелета — единственной твердой частью их тела, ограничивающей прохождение через узкие пространства, остается хрящевая капсула вокруг мозга. Ее размер примерно соответствует расстоянию между глазами моллюска. Благодаря этому осьминоги способны принимать самые причудливые формы и проникать в щели, которые кажутся непроходимыми.
До сих пор ученые не знали, как именно моллюски координируют свои восемь щупалец и мягкое тело в такие моменты. Управлять телом с практически бесконечным числом степеней свободы — сложная вычислительная задача. Чтобы разобраться в ней, исследователи провели серию экспериментов с обыкновенными осьминогами (Octopus vulgaris).
Эксперимент с акриловой перегородкой
Биологи поместили моллюсков в аквариум, разделенный прозрачной акриловой перегородкой с единственным круглым отверстием посередине. Размер дыры меняли так, чтобы в одних опытах он был чуть больше расстояния между глазами осьминога, а в других — заметно меньше. Всего ученые записали и проанализировали 33 попытки прохождения через препятствие.
Выяснилось, что вместо хаотичного извивания осьминоги используют строгие моторные примитивы — базовые, заранее отработанные шаблоны движений. Выбор стратегии напрямую зависел от того, насколько тесным оказывалось отверстие.
Три или четыре шага к свободе
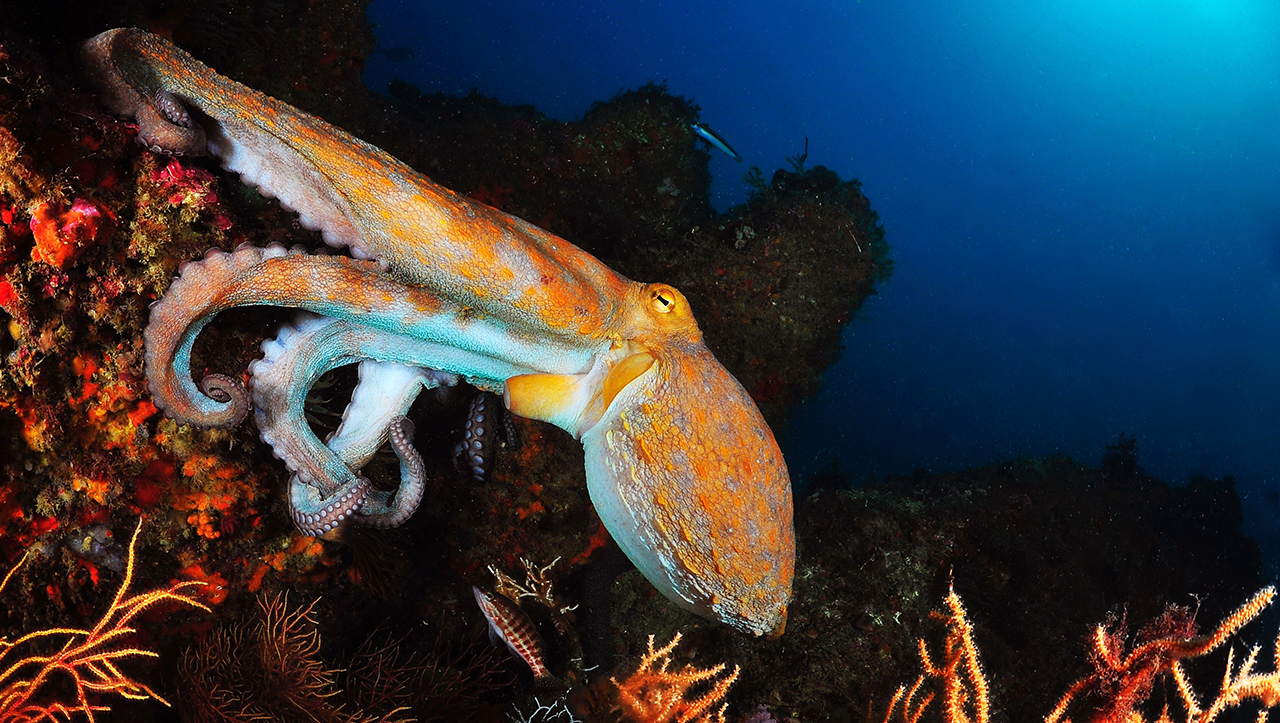
Если диаметр отверстия превышал расстояние между глазами осьминога, животное действовало по трехшаговому алгоритму:
- Разведка. Осьминог ощупывал края отверстия и оценивал обстановку по ту сторону перегородки.
- Перенос щупалец. Моллюск проталкивал в отверстие от трех до пяти передних щупалец.
- Протаскивание. Опираясь на выдвинутые вперед щупальца, животное единым движением протаскивало через дыру оставшиеся конечности и мантию (основную часть тела, где находятся внутренние органы).
Однако когда отверстие оказывалось меньше расстояния между глазами, задача усложнялась, и осьминог переключался на четырехшаговую стратегию. Финальный этап делился на две отдельные фазы: сначала моллюск аккуратно переносил на другую сторону оставшиеся щупальца, и только после этого, буквально по миллиметру, протискивал мантию. Статистический анализ также показал, что на каждом этапе моллюски отдают предпочтение конкретным парам щупалец, действуя удивительно слаженно.
Зачем это нужно робототехникам?
Современные поисково-спасательные роботы, работающие под завалами после землетрясений или техногенных катастроф, сталкиваются с проблемой «бутылочного горлышка». Чтобы машина могла пролезть в узкую щель, инженерам приходится делать весь ее корпус тонким и змееподобным. Но за компактность приходится платить: в такой корпус невозможно вместить мощные датчики и манипуляторы.
Природный алгоритм осьминога предлагает элегантное решение. Вместо того чтобы пытаться просчитать движение каждой точки мягкого тела в реальном времени, робот может использовать набор готовых «шаблонов» — разделять процесс на разведку, фиксацию опор и поэтапное сжатие корпуса. Это позволит создавать компактных, но функциональных мягких роботов, способных менять форму и проникать туда, куда не доберется ни одна жесткая машина.